Stanford steckt GPT-6 Astra direkt in einen Haushaltsroboter
Forschende aus Stanford und Caltech streichen bei ihrem Roboter die gelernte Steuerungsschicht und lassen ein Sprachmodell direkt die Bewegungsbefehle aussuchen. Was das taugt – und was die Demo verschweigt.

Pascal Eugster
GRÜNDER & ENTWICKLER
28. SEPTEMBER 2026
3 MIN. LESEZEIT
INHALT
INHALT
in
PARTNER · INOO GMBH
Wie viel KI verträgt dein Betrieb? In 30 Minuten Klartext.
Kostenloses Erstgespräch — herstellerneutral, direkt aus dem Rheintal.
Gespräch buchen →
DAS WICHTIGSTE IN KÜRZE
Ein Unitree G1 räumt unter der Regie von GPT-6 Astra eine unbekannte Küche auf und holt Medikamente aus einer Schublade – ohne umgebungsspezifische Trainingsdaten. Belegt ist das bisher aber nur mit Demo-Videos, nicht mit Erfolgsraten.
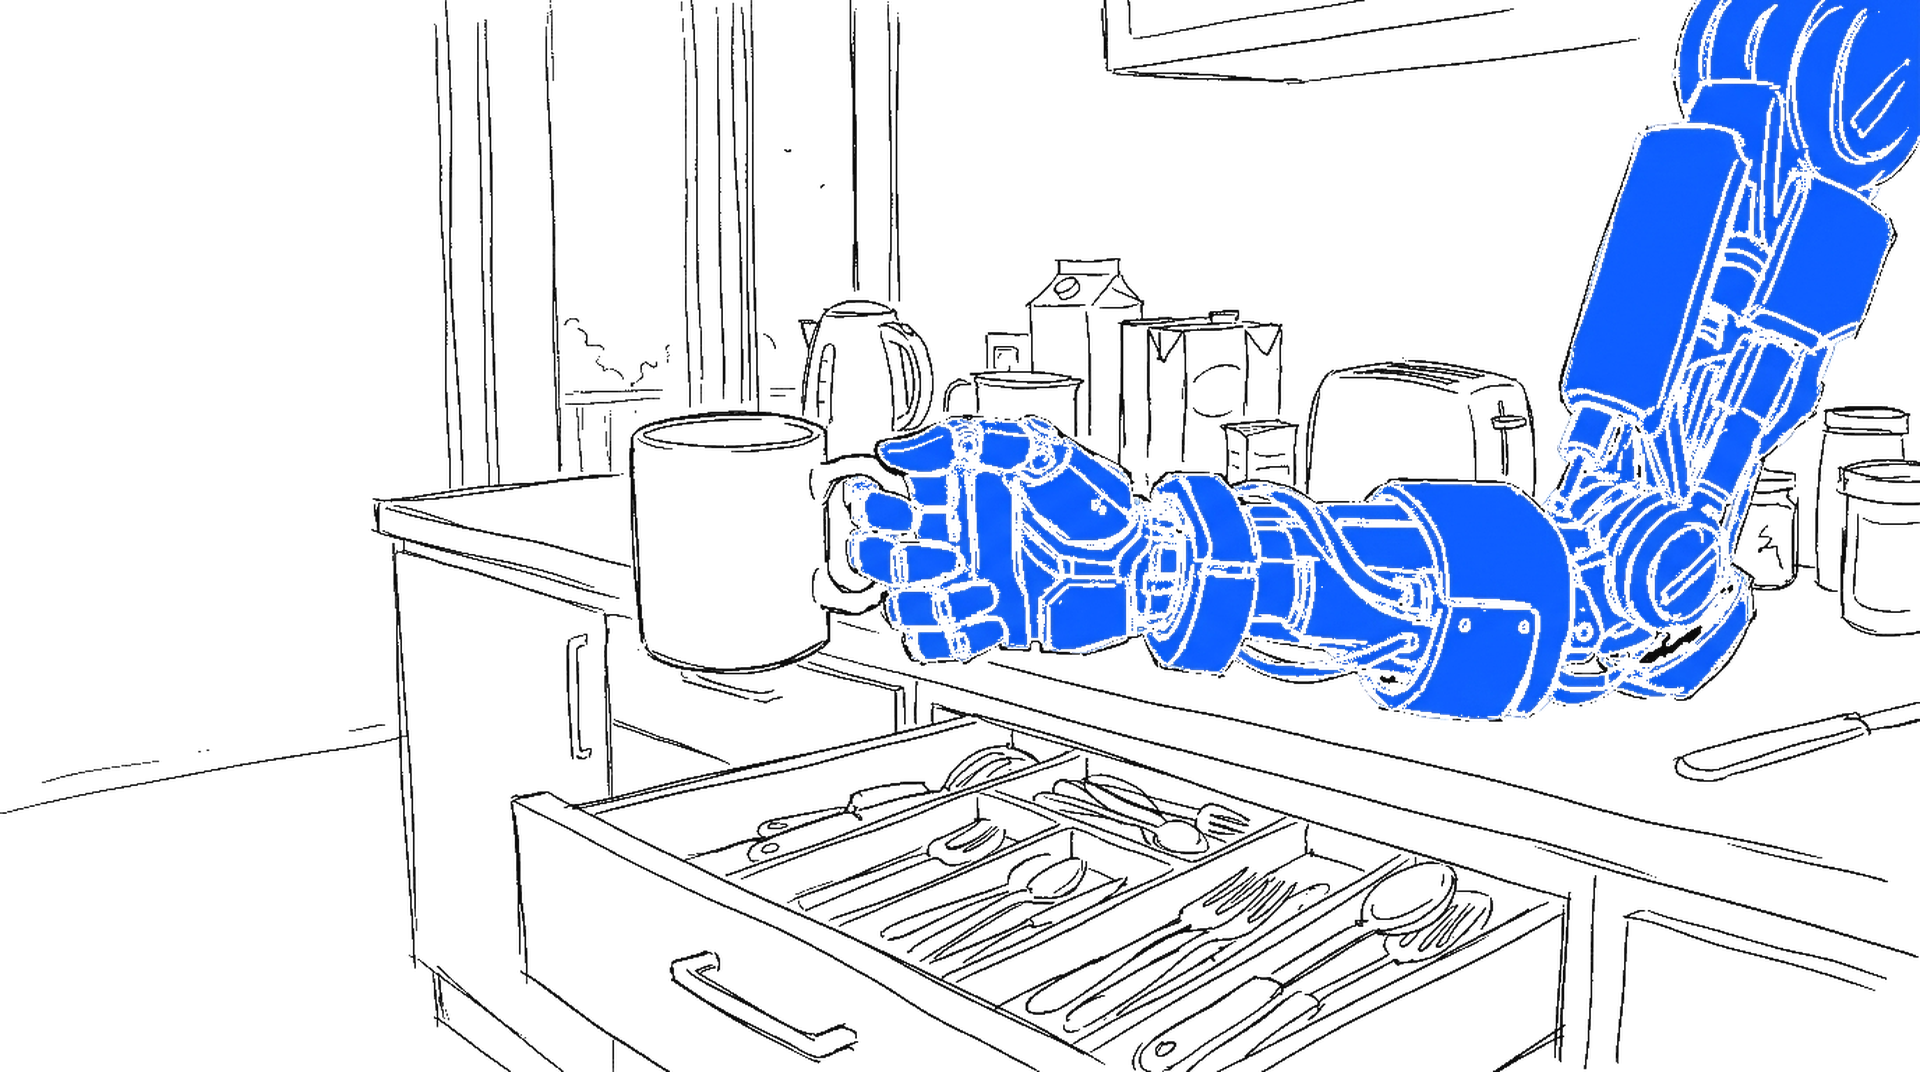
Ein Humanoid steht in einer Küche, die er nie zuvor gesehen hat. Er sammelt Kaffeepackungen ein, wirft verdorbene Milch- und Orangensaft-Kartons weg und holt auf die vage Bitte «Ich habe meine Medikamente vergessen» eine Pillendose aus einer geschlossenen Schublade. Gesteuert wird er nicht von einer speziell antrainierten Roboter-Software, sondern direkt von GPT-6 Astra. Das Projekt heisst HomeBody und stammt von Gio Huh (Caltech) sowie Cayden Gu, Takara E. Truong, C. Karen Liu und Guy Tevet (alle Stanford). Veröffentlicht: September 2026.
Eine Schicht weniger im Stapel
Roboter mit Sprachmodellen laufen heute typischerweise dreistufig: Ein grosses Vision-Language-Modell (ein Modell, das Bilder und Text versteht) plant, eine gelernte «Vision-Language-Action»-Policy übersetzt den Plan in Bewegungsbefehle, ein Low-Level-Controller hält den Roboter im Gleichgewicht. HomeBody streicht die mittlere Schicht. Astra ruft stattdessen direkt eine Bibliothek fertiger Fähigkeiten auf: navigieren, greifen, ablegen, Schublade öffnen, aus der Schublade greifen. Jede Fähigkeit meldet zurück, ob sie geklappt hat – und das Modell entscheidet neu.
Der Clou daran: Die Skill-Bibliothek ist erweiterbar und das Modell austauschbar. Wer eine bessere Greif-Policy hat, hängt sie über dieselbe Schnittstelle ein.
Erst herumlaufen, dann aufräumen
Damit das funktioniert, bekommt der Roboter zuerst den Auftrag, den Raum zu erkunden. Dabei sammelt er iPhone-Video, Tiefenbilder, LiDAR-Scans und Gelenkdaten. Aus diesem Material baut Astra einen digitalen Zwilling in Nvidias – ein massstabsgetreues 3D-Modell der Küche. Objekte und Orte landen als Keyframes in einem persistenten Gedächtnis. Genau das macht die Medikamenten-Aufgabe erst möglich: Die Pillendose ist zum Zeitpunkt der Anfrage gar nicht sichtbar.